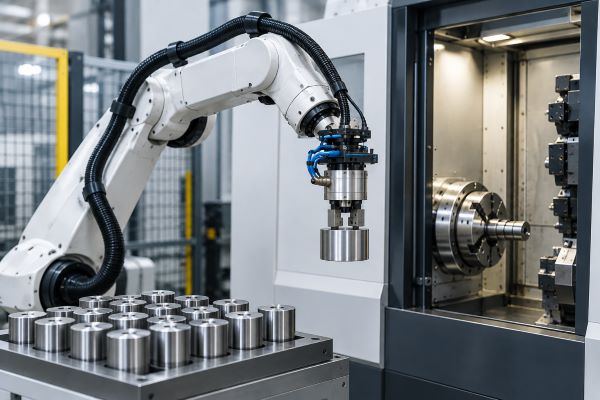
Trong một dây chuyền CNC tự động, robot có thể đảm nhiệm nhiều công việc: lấy phôi, đưa phôi vào máy, lấy chi tiết sau gia công và chuyển sang công đoạn tiếp theo.
Nhưng robot không trực tiếp “cầm” phôi bằng cánh tay.
Vậy bộ phận nào thực sự giữ phôi ở đầu tay robot?
Đó là EOAT (End-of-Arm Tooling) – cụm thiết bị được lắp ở cuối cánh tay robot. Tùy ứng dụng, EOAT có thể sử dụng gripper, vacuum gripper hoặc chuck để giữ và di chuyển phôi.
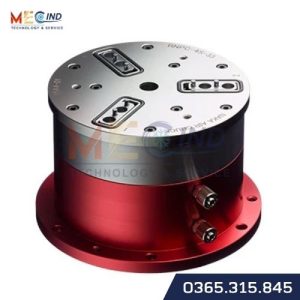
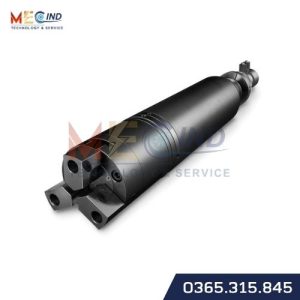
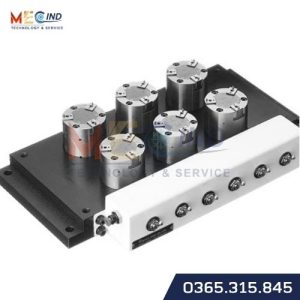
Đối với các bài toán gắp phôi dạng tròn hoặc các chi tiết cần kẹp cơ khí, mâm kẹp khí nén cho robot (Air Chuck/Pneumatic Chuck) có thể là một giải pháp đáng xem xét.
NAKASEIKI hiện cung cấp nhóm Air Chuck dành cho nhiều ứng dụng tự động hóa và vận chuyển. Hãng phân loại riêng các dòng “Robot-compatible stationary type” và giới thiệu Air Chuck cho các ứng dụng vận chuyển bằng robot.
Vấn đề quan trọng không phải đơn giản là “robot có thể gắp phôi hay không”, mà là cơ cấu kẹp có giữ phôi đủ ổn định trong toàn bộ chu kỳ chuyển động hay không.
Robot gắp phôi tự động hoạt động như thế nào?
Một hệ thống robot gắp phôi CNC có thể được hình dung theo chuỗi:
Robot Arm → EOAT → Cơ cấu kẹp → Phôi → Di chuyển → Đặt phôi
Trong đó:
- Robot Arm: tạo chuyển động theo các trục và quỹ đạo được lập trình.
- EOAT: cụm thiết bị ở cuối tay robot.
- Cơ cấu kẹp: tạo lực giữ phôi.
- Phôi: đối tượng cần lấy, vận chuyển hoặc đặt vào vị trí mới.
Với một ứng dụng gắp phôi, cơ cấu kẹp là điểm tiếp xúc trực tiếp giữa robot và chi tiết.
Điều này khiến việc lựa chọn cơ cấu kẹp không thể chỉ dựa trên kích thước phôi. Kỹ sư còn phải xem xét khối lượng, hình dạng, vị trí kẹp, vật liệu, ma sát, hành trình chấu và chuyển động của robot.
NAKASEIKI cũng xác định các ứng dụng vận chuyển bằng robot trong nhóm ứng dụng của Air Chuck, bao gồm robot khớp ngang và robot khớp đứng. Hãng mô tả các dòng Air Chuck cho khả năng đáp ứng việc vận chuyển với yêu cầu về tốc độ, độ chính xác hoặc lực kẹp tùy ứng dụng.
Vì sao robot gắp phôi cần một cơ cấu kẹp ổn định?
Robot công nghiệp có thể thực hiện các chuyển động nhanh và lặp lại nhiều lần. Tuy nhiên, tốc độ robot không phải yếu tố duy nhất quyết định khả năng gắp phôi.
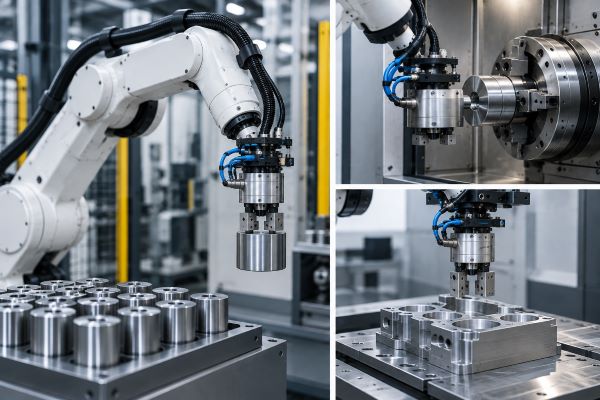
Khi robot tăng tốc, giảm tốc hoặc đổi hướng, chuyển động của phôi cũng chịu ảnh hưởng bởi lực quán tính. Nếu cơ cấu kẹp không được lựa chọn phù hợp, về mặt kỹ thuật có thể phát sinh các vấn đề như:
- Phôi bị trượt khỏi vị trí kẹp.
- Phôi bị lệch trong quá trình di chuyển.
- Khả năng giữ phôi thay đổi theo hướng chuyển động.
- Phôi có khối lượng lớn tạo ra yêu cầu lực kẹp cao hơn.
- Hình dạng hoặc vật liệu bề mặt phôi ảnh hưởng đến điều kiện tiếp xúc.
- Phôi mỏng hoặc dễ biến dạng có thể yêu cầu kiểm soát lực kẹp.
- Chu kỳ gắp – đặt cần duy trì khả năng lặp lại ổn định.
- Kích thước EOAT phải phù hợp với tải trọng và không gian làm việc của robot.
Do đó, thiết kế một hệ thống robot gắp phôi không chỉ là chọn robot có tải trọng phù hợp. Cơ cấu kẹp ở cuối tay robot cũng phải được tính toán như một phần của toàn bộ hệ thống.
Air Chuck có thể được sử dụng ở đâu trong hệ thống robot?
Trong một cấu hình điển hình, Air Chuck có thể nằm trong EOAT theo sơ đồ:
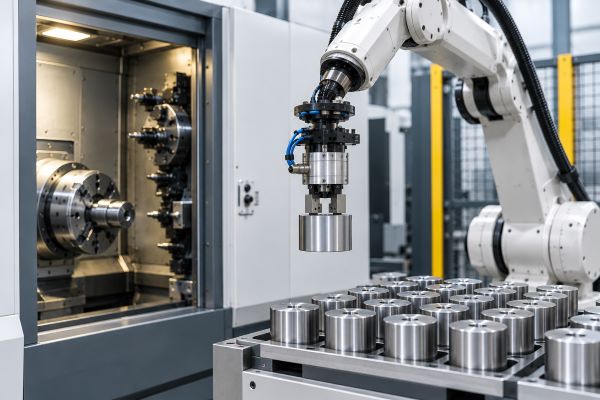
Robot → End-of-Arm Tooling → Air Chuck → Jaw → Workpiece
Air Chuck sử dụng khí nén để điều khiển chuyển động của chấu kẹp. Tùy thiết kế, chấu có thể thực hiện kẹp ngoài hoặc kẹp trong phôi.
NAKASEIKI cho biết Air Chuck của hãng có cả khả năng kẹp ngoài và kẹp trong, đồng thời có nhiều cấu hình 2 chấu, 3 chấu và 4 chấu. Hãng cũng cung cấp nhiều mức hành trình chấu và vật liệu thân khác nhau.
Một ưu điểm đáng chú ý là lực kẹp có thể được điều chỉnh thông qua áp suất khí. Điều này đặc biệt hữu ích khi ứng dụng có sự khác biệt về yêu cầu giữ phôi hoặc khi cần hạn chế nguy cơ biến dạng đối với chi tiết nhạy lực.
Mâm kẹp khí nén NAKASEIKI có gì phù hợp với robot gắp phôi?
Điểm đáng chú ý đầu tiên là NAKASEIKI có nhóm sản phẩm được hãng phân loại rõ là Air Chuck dành cho robot. Trong đó có những mẫu được thiết kế theo hướng nhỏ gọn, trọng lượng thấp để sử dụng trên robot hand.
Ví dụ, dòng NPC-2RS-32/F32 được NAKASEIKI xếp vào nhóm “robot-compatible stationary type”. Phiên bản NPC-2RS-32 sử dụng thân nhôm, 3 chấu và hành trình chấu theo đường kính là 2 mm. Hãng công bố khối lượng thân 240 g và áp suất khí làm việc 0,15–0,6 MPa.
Ở góc độ tích hợp robot, trọng lượng của EOAT là một yếu tố cần quan tâm. NAKASEIKI cũng chỉ ra rằng khi yêu cầu mô-men quán tính thấp, phiên bản thân nhôm phù hợp hơn nhờ trọng lượng nhẹ; trong khi vật liệu thép có thể được ưu tiên khi yêu cầu độ cứng vững cao hơn.
Tuy nhiên, không nên hiểu rằng mọi Air Chuck NAKASEIKI đều có cùng đặc tính. Từng model có cấu hình chấu, hành trình, vật liệu, kích thước và độ lặp lại khác nhau. Vì vậy, model phải được lựa chọn dựa trên điều kiện thực tế của phôi và robot.
Lực kẹp quan trọng như thế nào khi robot gắp phôi?
Một trong những thông số cần xem xét đầu tiên khi thiết kế cơ cấu gắp là lực kẹp phôi.
Có thể hình dung mối quan hệ cơ bản:
Lực kẹp → trọng lượng phôi → gia tốc → hướng chuyển động → ma sát → độ an toàn khi vận chuyển
Robot di chuyển càng nhanh hoặc thay đổi chuyển động càng mạnh thì điều kiện giữ phôi càng cần được xem xét kỹ.
Theo hướng dẫn được nêu trong tài liệu NAKASEIKI, lực kẹp có thể được tham khảo ở mức khoảng 5 lần trọng lượng phôi trong vận chuyển thông thường và khoảng 10 lần trọng lượng phôi trong trường hợp gia tốc mạnh. Đây là hướng dẫn thiết kế của hãng, không nên xem như công thức bắt buộc áp dụng cho mọi hệ thống. Điều kiện thực tế như hệ số ma sát, hướng kẹp, vị trí trọng tâm, gia tốc robot, hình dạng jaw và hệ số an toàn vẫn cần được kỹ sư đánh giá.
Ngoài ra, cần phân biệt giữa lực kẹp lý thuyết của chuck và lực giữ thực tế trên phôi. Thông số lực kẹp của từng model NAKASEIKI được công bố tại điều kiện áp suất cụ thể. Ví dụ NPC-2RS-32 có lực kẹp ngoài tính toán 123 N tại 0,1 MPa.
Do đó, không nên lấy một giá trị lực kẹp trong catalogue rồi kết luận ngay rằng chuck đó phù hợp với một phôi cụ thể.
Cách lựa chọn Air Chuck cho robot gắp phôi
Việc lựa chọn mâm kẹp khí nén cho robot nên bắt đầu từ phôi và điều kiện vận hành, thay vì bắt đầu từ model chuck.
| Yếu tố | Nội dung cần xác định |
|---|---|
| Khối lượng phôi | Bao nhiêu kg/chi tiết? |
| Kích thước | Đường kính, chiều dài, kích thước tổng thể |
| Hình dạng | Tròn, vuông, bất đối xứng hay hình dạng đặc biệt |
| Vật liệu | Thép, nhôm, nhựa hoặc vật liệu khác |
| Kiểu kẹp | Kẹp ngoài hay kẹp trong |
| Số chấu | 2, 3 hoặc 4 chấu tùy hình dạng phôi |
| Hành trình | Khoảng dịch chuyển cần thiết của chấu |
| Lực kẹp | Lực cần thiết để giữ phôi trong toàn bộ chuyển động |
| Robot | Tải trọng, tốc độ và gia tốc |
| Không gian | Kích thước EOAT và khoảng không lắp đặt |
| Sensor | Có cần xác nhận phôi đã vào vị trí hay không |
| Môi trường | Có coolant, dầu hoặc phoi kim loại hay không |
Đặc biệt, với ứng dụng CNC, cần xem xét môi trường có coolant và phoi. Một số dòng Air Chuck dạng hollow của NAKASEIKI có lỗ xuyên tâm cho phép đưa sensor vào để xác nhận vị trí, đồng thời hỗ trợ các chức năng như kiểm tra seating, xử lý coolant hoặc loại bỏ phoi tùy cấu hình.
Một số dòng NAKASEIKI có thể xem xét cho ứng dụng robot
Các model dưới đây đều có thông tin chính thức từ NAKASEIKI và được đưa vào nhóm sản phẩm có liên quan đến robot hoặc ứng dụng vận chuyển.
| Model | Chấu | Hành trình chấu | Độ lặp lại | Thân | Khối lượng | Điểm đáng chú ý |
|---|---|---|---|---|---|---|
| NPC-2RS-32 | 3 | φ2 mm | 0,01 mm | Al | 240 g | Robot-compatible, thiết kế nhỏ gọn |
| NPC-2RSS-32 | 3 | φ2 mm | 0,01 mm | Al | 320 g | Có lỗ xuyên tâm |
| NPC-3RS-28 | 2 | φ8 mm | 0,01 mm | Al | 1.280 g | Long stroke, phù hợp phôi có đường kính khác nhau |
| NPC-3RS-38 | 3 | φ8 mm | 0,01 mm | Al | 1.310 g | Long stroke, 3 chấu |
| NPC-2RR-35 | 3 | φ5 mm | 0,01 mm | Al | 290 g | Có khả năng xoay phôi đến 180° |
Thông số trên được lấy từ trang sản phẩm chính thức của NAKASEIKI. Các model có cấu hình khác nhau nên không thể thay thế cho nhau chỉ dựa trên kích thước danh nghĩa.
NPC-2RS-32 – lựa chọn nhỏ gọn cho phôi dạng tròn
NPC-2RS-32 là Air Chuck 3 chấu, thân nhôm, thuộc nhóm robot-compatible của NAKASEIKI. Model này có hành trình chấu φ2 mm, độ lặp lại 0,01 mm và trọng lượng thân 240 g. Hãng mô tả sản phẩm phù hợp với các workpiece dạng tròn có thành mỏng/đường kính nhỏ và nhấn mạnh ưu điểm trọng lượng nhẹ của phiên bản nhôm đối với robot hand.
NPC-2RSS-32 – cấu hình có lỗ xuyên tâm
NPC-2RSS-32 có 3 chấu và hành trình φ2 mm, đồng thời có lỗ xuyên tâm φ3,4 mm. Theo NAKASEIKI, cấu trúc này có thể được sử dụng để đưa sensor vào và hỗ trợ các chức năng như xác nhận seating, coolant hoặc loại bỏ phoi tùy ứng dụng.
Đây là một đặc điểm đáng xem xét trong các hệ thống mà việc xác nhận phôi đã được đặt đúng vị trí có vai trò trong chu trình tự động.
NPC-3RS-28 và NPC-3RS-38 – khi cần hành trình chấu lớn hơn
NPC-3RS-28 sử dụng 2 chấu với hành trình φ8 mm. NAKASEIKI giới thiệu model này cho các phôi dạng góc và nhấn mạnh lợi thế của hành trình dài khi làm việc với các phôi có đường kính khác nhau.
NPC-3RS-38 sử dụng 3 chấu, hành trình φ8 mm và có cả phiên bản thân nhôm và thân thép. Phiên bản nhôm có độ lặp lại 0,01 mm, trong khi phiên bản F38 bằng thép được công bố ở mức 0,005 mm.
Các model này không nên được lựa chọn chỉ vì có hành trình lớn hơn. Khối lượng chuck, tải robot, kích thước phôi và lực kẹp vẫn cần được kiểm tra đồng thời.
NPC-2RR-35 – khi robot cần xoay phôi
Một trường hợp khác là robot không chỉ gắp và đặt phôi mà còn cần thay đổi hướng của chi tiết.
NPC-2RR-35 là Air Chuck dạng bán xoay, 3 chấu, hành trình φ5 mm. NAKASEIKI cho biết vị trí cổng khí ở phía sau cho phép phôi được xoay đến 180° và sản phẩm phù hợp với robot hoặc machining center trong những ứng dụng cần giảm công đoạn.
Đây là ví dụ cho thấy việc lựa chọn Air Chuck không chỉ phụ thuộc vào “kích thước phôi”, mà còn phụ thuộc vào chức năng mà EOAT phải thực hiện trong chu trình sản xuất.
Khi nào nên dùng Air Chuck tiêu chuẩn và khi nào cần thiết kế theo yêu cầu?
Air Chuck tiêu chuẩn phù hợp khi kích thước, hình dạng phôi và điều kiện lắp đặt nằm trong phạm vi của sản phẩm có sẵn.
Tuy nhiên, một số ứng dụng có thể cần cấu hình đặc biệt, chẳng hạn:
- Phôi có hình dạng không tiêu chuẩn.
- Vị trí kẹp rất hạn chế.
- Cần jaw có hình dạng riêng.
- Yêu cầu kẹp chống xước.
- Cần kẹp trong hoặc kẹp ngoài theo một hình dạng đặc biệt.
- Cần tích hợp sensor hoặc cơ cấu kiểm tra.
- Không gian lắp đặt không phù hợp với chuck tiêu chuẩn.
NAKASEIKI có cung cấp các sản phẩm và trường hợp custom chuck, đồng thời cho phép trao đổi về cấu hình đặc biệt theo yêu cầu.
Với các bài toán này, việc gửi bản vẽ phôi và điều kiện vận hành ngay từ đầu sẽ giúp quá trình lựa chọn chính xác hơn thay vì cố gắng ép một model tiêu chuẩn vào một ứng dụng không phù hợp.
MECIND có thể hỗ trợ lựa chọn Air Chuck cho robot như thế nào?
Khi thiết kế robot gắp phôi CNC, khách hàng không nhất thiết phải tự xác định model Air Chuck ngay từ đầu.
Có thể cung cấp cho MECIND các thông tin cơ bản:
- Bản vẽ phôi.
- Kích thước phôi.
- Trọng lượng.
- Vật liệu.
- Vị trí dự kiến kẹp.
- Kẹp trong hay kẹp ngoài.
- Tốc độ và gia tốc robot.
- Không gian lắp đặt tại đầu tay robot.
- Yêu cầu về độ chính xác hoặc độ lặp lại.
- Hình ảnh EOAT hoặc hệ thống hiện tại nếu có.
- Điều kiện môi trường: coolant, dầu, phoi…
Từ các dữ liệu này, cấu hình Air Chuck có thể được xem xét theo chuỗi:
Phôi → phương án kẹp → lực kẹp → hành trình → kích thước chuck → tải EOAT → khả năng tích hợp robot → model phù hợp
Đây là cách tiếp cận phù hợp hơn so với việc chỉ hỏi “robot này dùng chuck size bao nhiêu?”.
Kết luận
Trong một hệ thống robot gắp phôi tự động, Air Chuck không phải là một linh kiện độc lập. Nó là một phần của toàn bộ EOAT và phải làm việc đồng thời với robot, jaw, phôi và chu trình sản xuất.
NAKASEIKI có nhiều dòng Air Chuck được thiết kế cho các nhu cầu khác nhau, trong đó có các model được hãng xác định là robot-compatible, các phiên bản thân nhôm nhẹ, chuck có lỗ xuyên tâm và các cấu hình có hành trình hoặc chức năng đặc biệt.
Vì vậy, lựa chọn mâm kẹp khí nén cho robot nên bắt đầu từ yêu cầu thực tế của phôi và chuyển động robot, sau đó mới xác định model.
Bạn đang thiết kế hệ thống robot gắp phôi và chưa biết nên chọn Air Chuck nào?
Hãy gửi cho MECIND bản vẽ/kích thước, trọng lượng, vật liệu và thông tin về phôi, cùng các thông tin về robot và vị trí lắp đặt nếu có. Đội ngũ kỹ thuật có thể dựa trên những dữ liệu này để tư vấn cấu hình Air Chuck phù hợp với bài toán của bạn.
Liên hệ MECIND
MECIND luôn sẵn sàng tư vấn và hỗ trợ khách hàng trong quá trình tìm hiểu, lựa chọn sản phẩm và giải pháp kỹ thuật phù hợp với nhu cầu sử dụng. Quý khách có thể liên hệ trực tiếp với MECIND để được tư vấn và trao đổi thông tin chi tiết về sản phẩm, ứng dụng và giải pháp.
Thông tin liên hệ:
- MECIND
- Hotline: +84 365 315 845 (Zalo, WeChat, WhatsApp)
- Website: https://mecind.vn/
- Fanpage: MECIND Việt Nam
- Email: info@mecind.vn

